Разработчики продемонстрировали прототип беспилотника, способного самостоятельно преследовать бегущего человека в густом лесу без использования GPS и внешнего управления. Аппарат самостоятельно оценивает собственное движение, обнаруживает препятствия и мгновенно корректирует траекторию полета, чтобы не потерять цель за деревьями. Все вычисления выполняются на бортовом компьютере, что позволяет системе работать без связи с удаленным сервером. Лесная среда создает серьезные сложности для автономного полета: плотная крона препятствует стабильной спутниковой навигации, а между стволами постоянно возникают ветки и другие преграды. Одновременно дрон должен отслеживать быстро движущуюся цель, которая регулярно выходит из поля зрения камер.
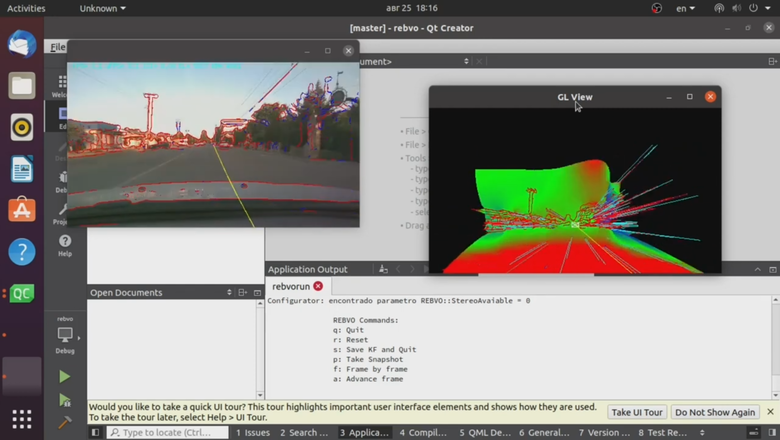
Для определения собственного положения без спутников разработчики применили визуально-инерциальную одометрию. Камеры анализируют изменения окружающей сцены, а гироскопы и акселерометры измеряют движение корпуса аппарата. Программа объединяет эти данные, чтобы оценить смещение дрона без необходимости в абсолютных координатах. Параллельно бортовая система сканирует пространство вокруг, отмечая свободные зоны и препятствия. При появлении дерева или ветки на пути планировщик пересчитывает маршрут, причем новый траектория должна сохранять человека в кадре, а не просто избегать столкновения. Отдельный модуль системы работает с перекрытиями: если ствол на мгновение закрывает цель, алгоритм прогнозирует её дальнейшее положение и выбирает маршрут, позволяющий снова увидеть человека после препятствия.
Важной особенностью системы является полная локализация обработки данных: видеопоток и показания датчиков не отправляются на удаленный сервер, а анализируются непосредственно на встроенном процессоре. Такой подход особенно сложен для небольших летательных аппаратов, так как вычислительные мощности ограничены, а интенсивная обработка данных вызывает нагрев электроники. Команда самостоятельно разработала не только программное обеспечение, но и конструкцию корпуса с бортовой вычислительной системой. Однако авторы пока не опубликовали конкретные данные о скорости преследования, продолжительности автономного полета, характеристиках процессора и результатах испытаний в различных условиях. Демонстрация показывает работу исследовательского прототипа в конкретном лесном сценарии, а не готовую систему для повседневного применения, поэтому надежность работы при плохом освещении, высокой густоте растительности или длительном полете остается неизвестной.