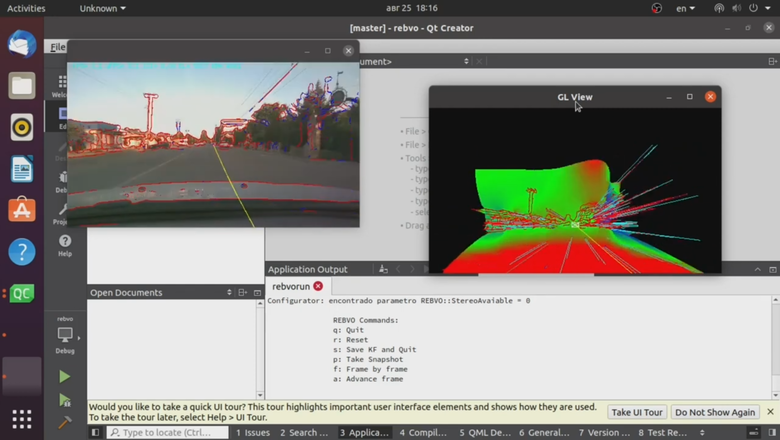
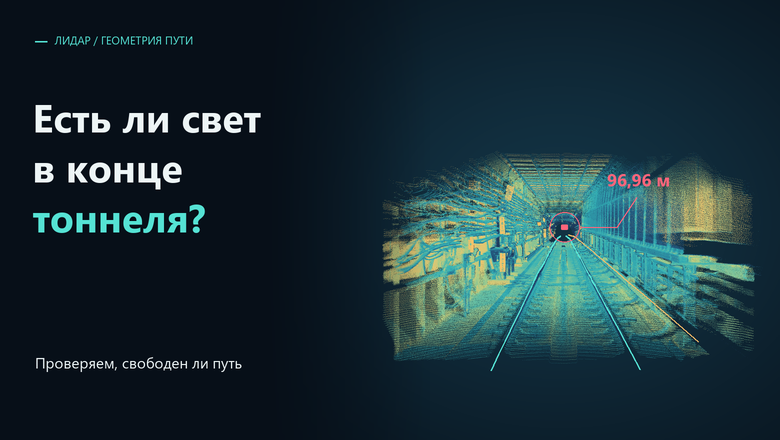
Одна из самых сложных и важных задач мобильного робота — определить собственное местоположение в пространстве, то есть локализация. В общем случае её делят на два вида. Глобальная — как правило, привязанная к координатам земной поверхности: полярным, например WGS84 (World Geodetic System 1984), или ECEF (Earth-Centered, Earth-Fixed) — геоцентрической декартовой трёхмерной системе координат, которая вращается вместе с планетой, и т.п. Чтобы опреде